
লাইন ফলোয়ার রোবট (LFR): ট্র্যাকের নিখুঁত গতি ও জয়ের ফর্মুলা!
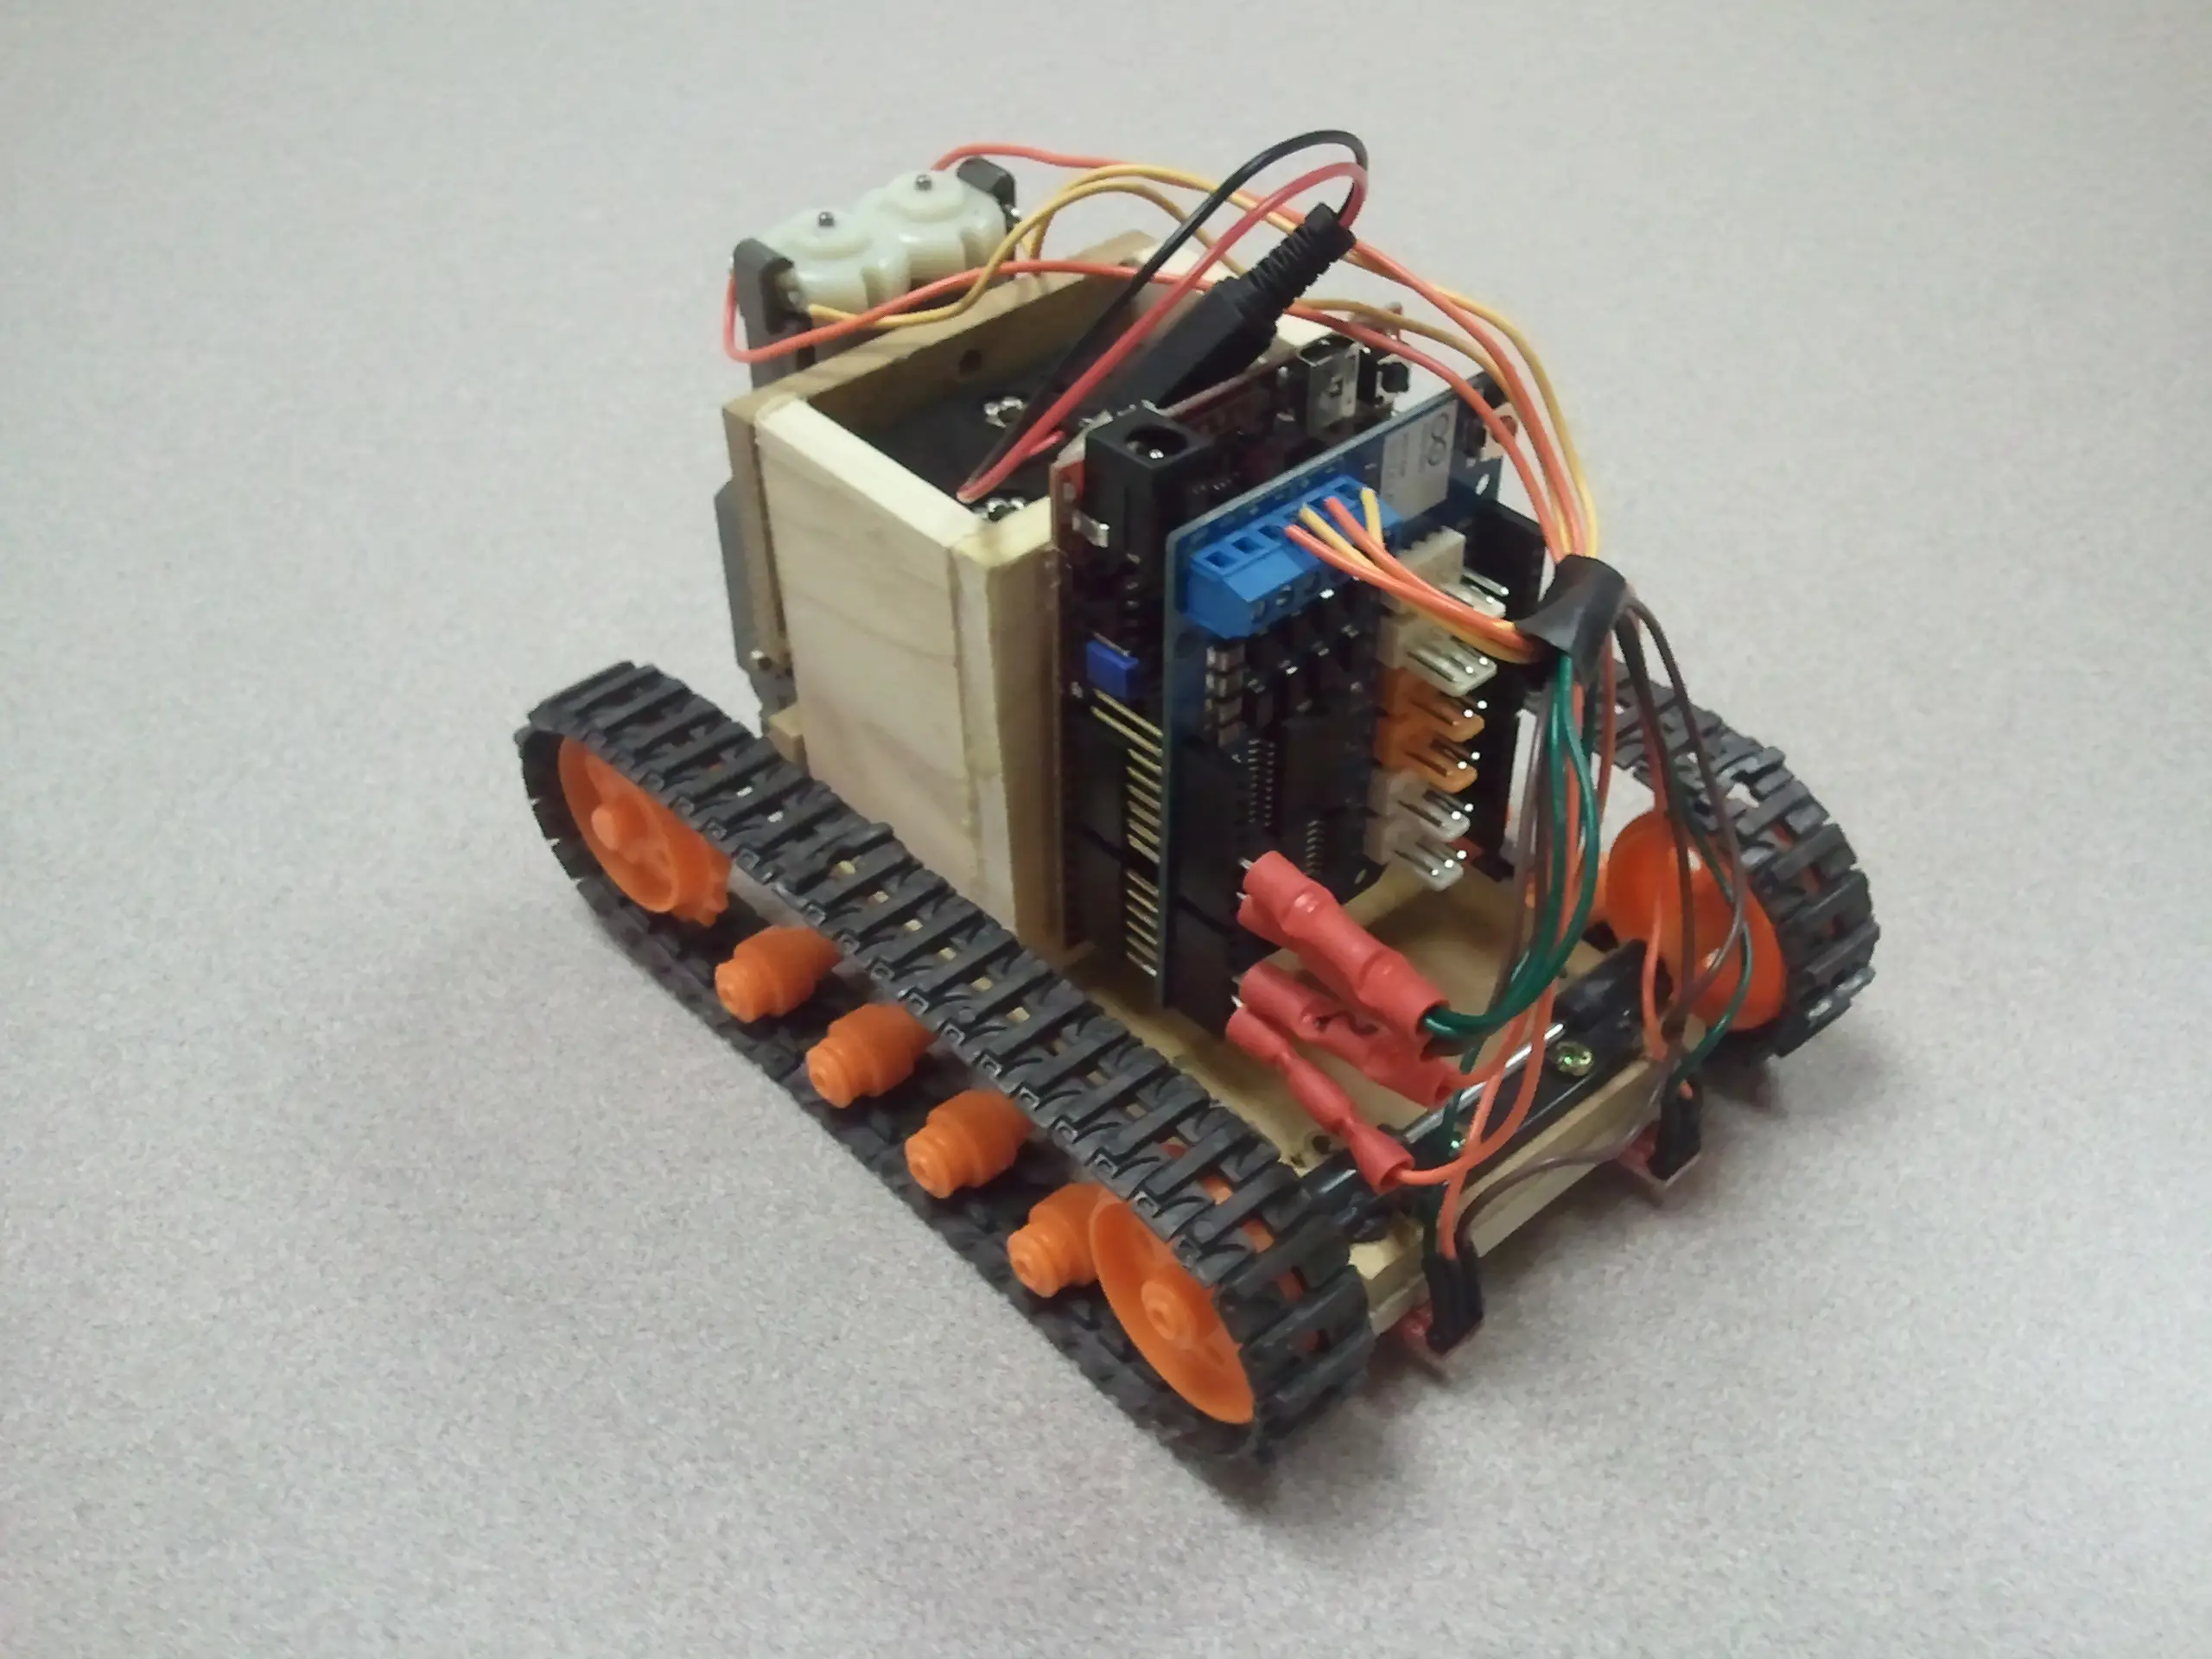
বাংলাদেশের বিশ্ববিদ্যালয়গুলোর জাতীয় রোবোটিক্স উৎসব (যেমন: বুয়েট, রুয়েট, ঢাকা বিশ্ববিদ্যালয়, আইইউটি ও সাস্ট রোবো-ফেস্ট)-এ সবচেয়ে জনপ্রিয় ও রোমাঞ্চকর সেগমেন্ট হলো ‘Line Follower Robot (LFR)’ প্রতিযোগিতা। সাদা মেঝের ওপর টানা কালো দাগকে অনুসরণ করে মিলিসেকেন্ডের নিখুঁত হিসাবে ট্র্যাক পার করাই হলো এই রোবটের মূল জাদু।
ভিডিওতে দেখুন: লাইন ফলোয়ার রোবট বানানোর কমপ্লিট গাইড (Line Follower Series)
📺 Electrobaz Workshop স্পেশাল সিরিজ: এলএফআর রোবট তৈরির সার্কিট ডায়াগ্রাম, সেন্সর ক্যালেব্রেশন ও পিআইডি কোডিং গাইড (ভিডিও স্বয়ংক্রিয়ভাবে অটোপ্লে হচ্ছে, সাউন্ড শুনতে আনমিউটে চাপুন)।
১. লাইন ফলোয়ার রোবট কীভাবে কাজ করে?
এলএফআর রোবটের সামনের অংশে বসানো থাকে ইনফ্রারেড (IR) সেন্সরের একটি বিশেষ সারি বা অ্যারে (যেমন: ৫ চ্যানেল বা ৮ চ্যানেল সেন্সর)। প্রতিটি আইআর সেন্সরে একটি ট্রান্সমিটার (IR LED) এবং একটি রিসিভার (Photodiode) থাকে।
সাদা পৃষ্ঠ আলো প্রতিফলিত করে, কিন্তু কালো দাগ সমস্ত আলো শোষণ করে নেয়। আলো প্রতিফলনের এই পরিবর্তনের ওপর ভিত্তি করে মাইক্রোকন্ট্রোলার (যেমন Arduino Nano) বুঝতে পারে রোবটটি লাইনের কোন পাশে অবস্থান করছে এবং তাত্ক্ষণিকভাবে মোটরের গতি কম-বেশি করে রোবটকে লাইনের ওপর ধরে রাখে।
🎛️ পিআইডি (PID) কন্ট্রোল অ্যালগরিদম
সাধারণ ইফ-এলস (If-Else) লজিকের বদলে প্রোপোরশনাল-ইন্টিগ্রাল-ডেরিভেটিভ (PID) অ্যালগরিদম ব্যবহার করলে রোবট ঝাঁকুনি ছাড়া অত্যন্ত মসৃণ ও দ্রুত বাঁক নিতে পারে।
⚙️ হাই-আরপিএম মেটাল গিয়ার মোটর
সাধারণ হলুদ টিটি মোটরের চেয়ে N20 মেটাল মাইক্রো গিয়ার মোটর (500RPM বা 1000RPM) ব্যবহারে রোবটের গতি ও টর্ক বহুগুণ বৃদ্ধি পায়।
🏎️ লো-গ্রাউন্ড কাস্টম চেসিস
ভারসাম্য বজায় রাখতে এবং তীব্র স্পিডে উল্টে না যাওয়ার জন্য রোবটের গ্রাউন্ড ক্লিয়ারেন্স ও ব্যাটারির অবস্থান নিচের দিকে রাখতে হয়।
২. একটি সফল এলএফআর রোবট তৈরির পার্টস তালিকা
| কম্পোনেন্টের নাম | প্রস্তাবিত মডেল | কেন এটি জরুরি? | সুলভ সোর্স |
|---|---|---|---|
| Microcontroller Board | Arduino Nano R3 (ATmega328P) | ছোট আকার ও লাইটওয়েট হওয়ার কারণে দ্রুত গতির রোবটে পারফেক্ট | Electrobaz |
| Line Sensor Array | 5-Channel / 8-Channel IR Array | শার্প টার্ন ও ৯০-ডিগ্রি বাঁক নিখুঁতভাবে সেন্স করতে | Electrobaz |
| Motor Driver | TB6612FNG অথবা L298N Module | পিআইডি মোডে মসৃণ PWM স্পিড কন্ট্রোল সরবরাহ করতে | Electrobaz |
| Geared DC Motors | 2x N20 Metal Gear / TT BO Motor | দ্রুত রেসপন্স এবং উচ্চ ঘূর্ণন গতি পেতে | Electrobaz |
| Power Source | 2S LiPo Battery অথবা 2x 18650 Li-ion | মোটরের ঝটকা টান সহ্য করার মতো পর্যাপ্ত অ্যাম্পিয়ার রেটিং | Electrobaz |
রোবোটিক্স প্রতিযোগিতায় ট্র্যাকে গতি নিশ্চিত করতে ভালো মানের আইআর সেন্সর, চাকা এবং মোটর ড্রাইভার অপরিহার্য। Electrobaz Workshop (ইলেকট্রোবাজ) থেকে সংগ্রহ করুন আসল আরডুইনো ন্যানো, টিবি৬৬১২এফএনজি ড্রাইভার ও রেডি এলএফআর কিটস।
৩. প্রতিযোগিতায় জেতার গোপন টিপস (Calibration)
প্রতিযোগিতার ভেন্যুতে সাধারণত ফ্লাডলাইটের তীব্র আলোর কারণে সাধারণ আইআর সেন্সর বিভ্রান্ত হয়। তাই মেলায় নামার আগে সেন্সরের ভ্যারিয়েবল রেজিস্টর (Potentiometer) ঘুরিয়ে আলোর তীব্রতা অনুযায়ী অবশ্যই থ্রেশহোল্ড ভ্যালু অ্যাডজাস্ট করে নিতে হবে।
চাকার রাবার গ্রিপ পিচ্ছিল হয়ে গেলে টার্নিংয়ের সময় রোবট দাগ মিস করতে পারে। চাকার ওপর হালকা অ্যালকোহল বা রাবার ক্লিনার ব্যবহার করলে ফ্লোরের সাথে গ্রিপ দ্বিগুণ হয়ে যায়।
৪. সচরাচর জিজ্ঞাসিত প্রশ্নাবলী (FAQ)
ইলেকট্রনিক্স ও রোবোটিক্সের নির্ভরযোগ্য পোর্টাল
টাঙ্গাইল ইলেকট্রনিক্সে পাওয়া যায় প্রয়োজনীয় গ্যাজেট ও ইলেকট্রনিক্স। রোবোটিক্স পার্টস পেতে ভিজিট করুন ইলেকট্রোবাজ ওয়ার্কশপ।
🔗 সম্পর্কিত গুরুত্বপূর্ণ বিষয় ও প্রয়োজনীয় গাইড (রোবোটিক্স, এআই ও আর্দুইনো প্রজেক্ট (Robotics & AI))
আপনার সুবিধার জন্য এই বিষয়ের আরও কিছু সেরা পর্যালোচনা ও সেবা লিংক নিচে তুলে ধরা হলো:
- ইএসপি৩২ ক্যাম ওয়াইফাই রোবট কার (ESP32-CAM WiFi Robot Car): মোবাইল দিয়ে লাইভ ভিডিও ও রিমোট কন্ট্রোল রোবট তৈরির গাইড ↗
- চায়না হাই-টেক এক্সপো ২০২৬: সার্ভিস রোবট, বায়োনিক জীব ও এআই অ্যাসিস্ট্যান্টের বিস্ময়কর অগ্রগতি ↗
- ক্যান্টন ফেয়ার ও চায়না এক্সপো ২০২৬: রোবট ডগ, ইন্ডাস্ট্রিয়াল এআই অটোমেশন ও স্মার্ট ফ্যাক্টরির ভবিষ্যৎ ↗
- ২০২৬ ওয়ার্ল্ড রোবট কনফারেন্স (WRC Beijing): চীনের হিউম্যানয়েড রোবট বিপ্লব ও বিশ্ব কাঁপানো কৃত্রিম বুদ্ধিমত্তা ↗
- 🤖 রোবোটিক্স ও ইলেকট্রনিক্স প্রজেক্টের যাবতীয় কম্পোনেন্ট কালেকশন ↗
- 🚚 ঘরে বসেই প্রজেক্ট কম্পোনেন্ট ও গ্যাজেট ডেলিভারি নিন মাত্র ৫০ টাকায় ↗